智能机器人 人工智能的具身化革命与未来展望
在科技日新月异的今天,“人工智能机器人”与“智能机器人”已从科幻作品中的想象转变为现实世界的重要力量。这两个紧密关联的术语,共同指向了一个核心趋势:人工智能(AI)正从虚拟的代码世界走向物理的现实世界,实现“具身化”。
一、智能机器人:AI的物理载体
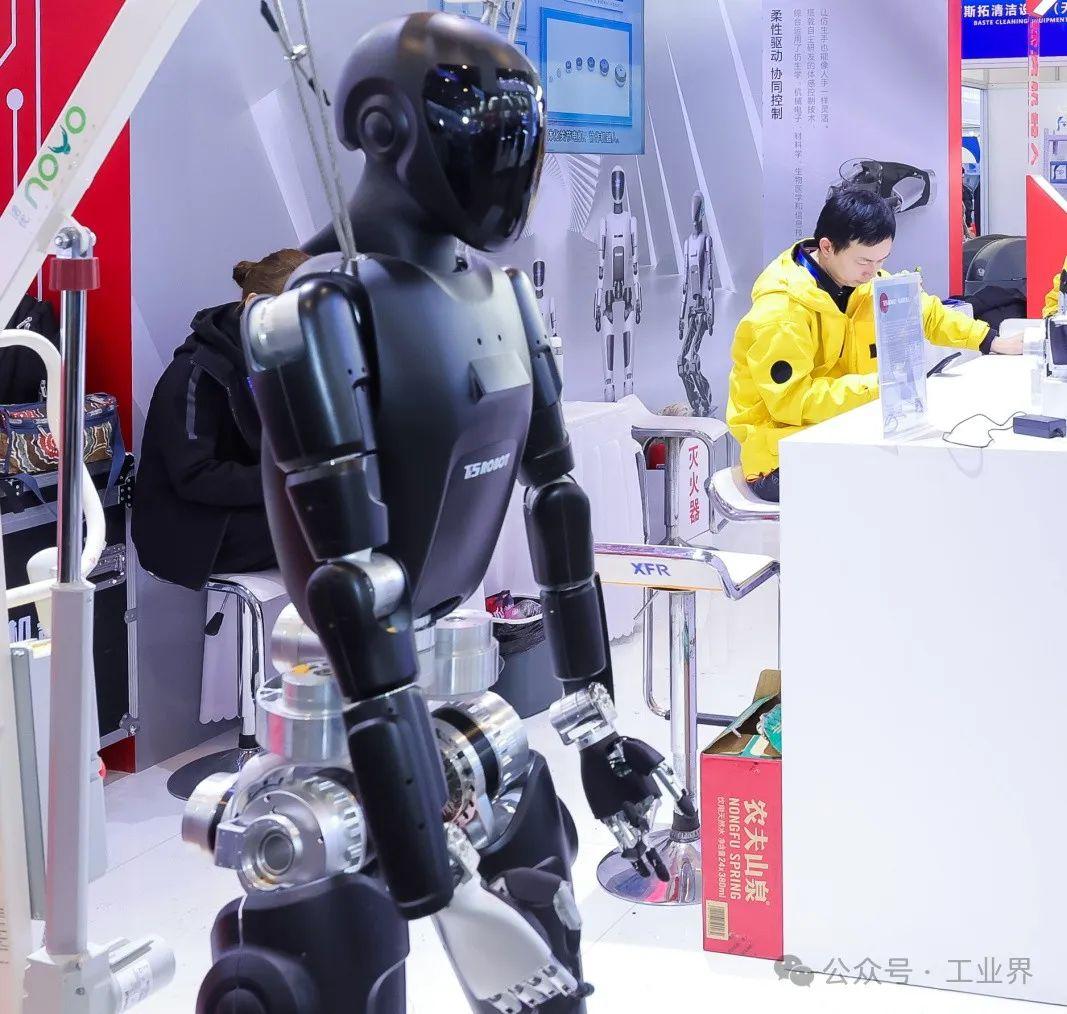
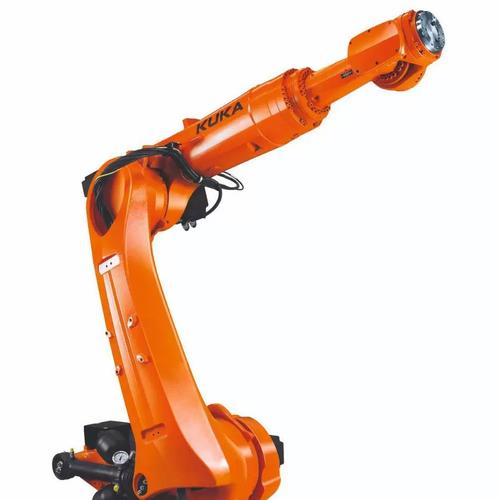
智能机器人并非简单的自动化机器,而是集成了感知、决策、执行能力的综合体。其“智能”源于背后的人工智能技术,包括机器学习、计算机视觉、自然语言处理和运动规划等。与传统工业机器人不同,智能机器人能够适应非结构化环境——它们能识别不规则物体、理解模糊指令、甚至从经验中学习改进。例如,家庭服务机器人可以绕过地上的玩具,仓储机器人能在拥挤的货架间自主导航。
二、人工智能机器人的关键技术维度
- 感知与认知:借助深度摄像头、激光雷达、触觉传感器,机器人构建起对环境的“理解”。AI算法将这些多模态数据融合,使机器人能“看懂”场景、“听懂”意图。
- 决策与规划:强化学习让机器人通过试错优化策略;大语言模型则赋予其高阶的任务分解能力——比如听到“收拾餐桌”,能分解为“识别餐具、逐一抓取、放入洗碗机”的子步骤。
- 运动与控制:从波士顿动力的仿生跳跃到协作机器人的柔顺力控,AI与控制理论的结合,让机器人的动作更接近生物的敏捷与精细。
三、应用场景的全面渗透
智能机器人正重塑多个行业:
- 工业制造:AI视觉引导的机器人能完成精密装配和质量检测,且在小批量定制生产中快速换线。
- 医疗健康:手术机器人(如达芬奇系统)在AI辅助下过滤人手颤抖,实现亚毫米级操作;康复机器人则根据患者肌电信号动态调整助力。
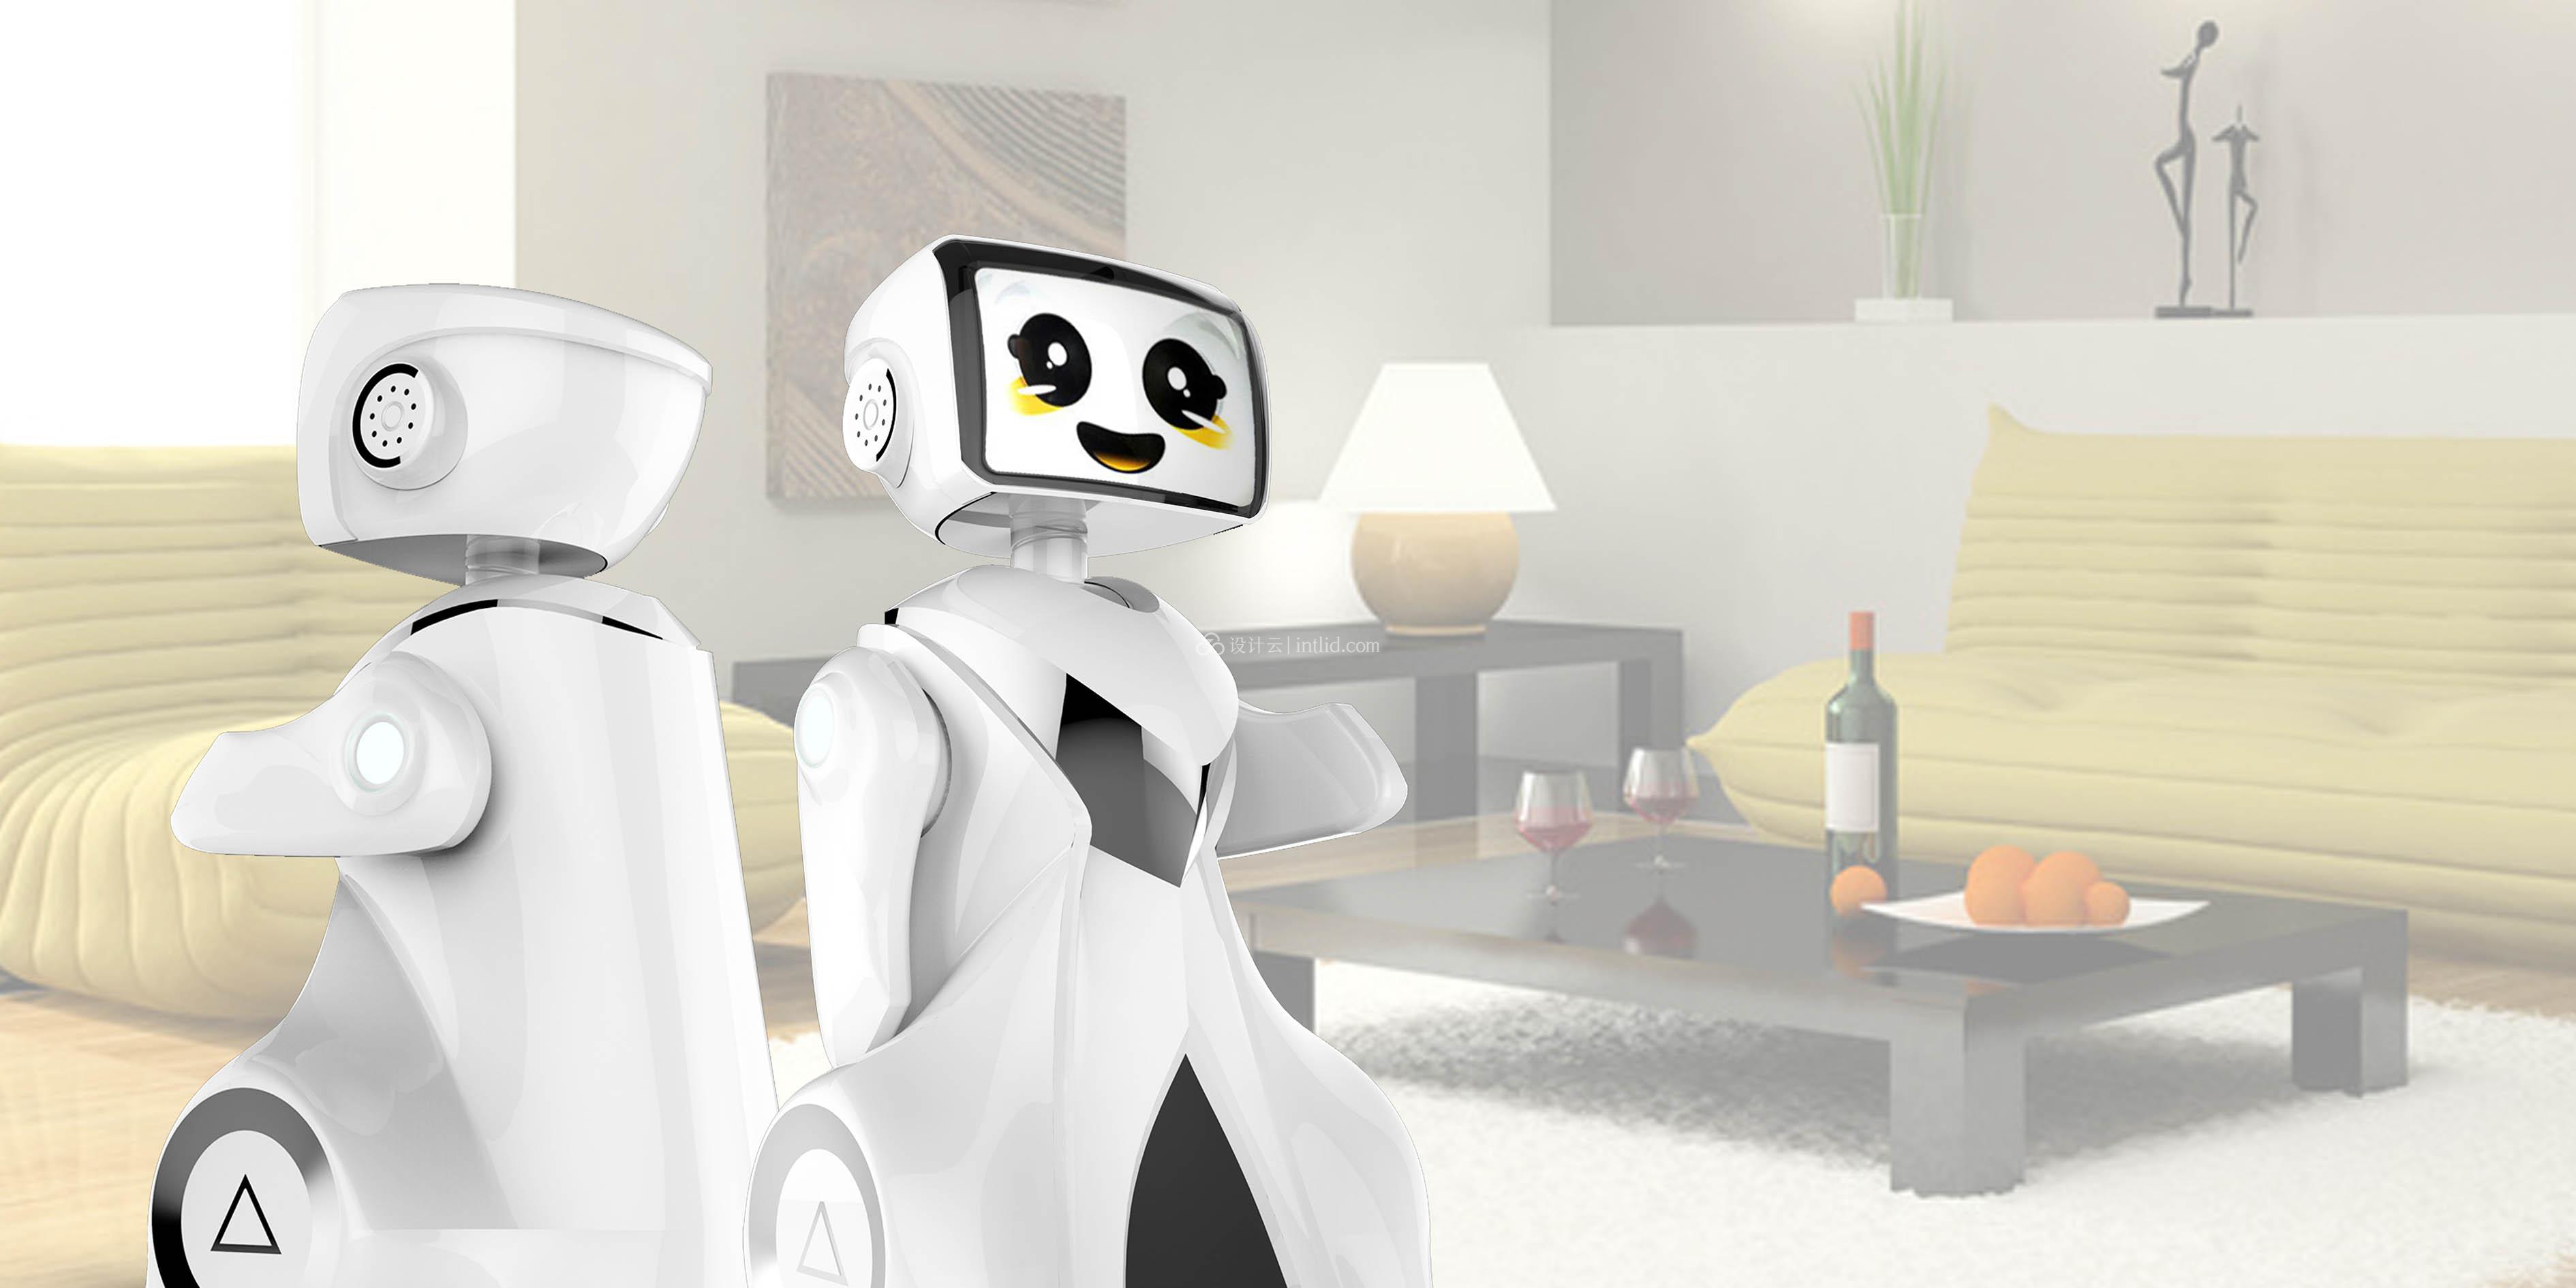
- 日常生活:扫地机器人、陪伴机器人、送餐机器人已走入家庭与公共场所。通用人形机器人有望承担养老护理、家务劳动等复杂任务。
- 特种领域:核电站巡检、地震救援、太空探索中,智能机器人替代人类进入危险环境,AI使其在通信延迟下仍能自主决策。
四、挑战与伦理边界
信任是智能机器人落地的最大瓶颈。当机器人犯错导致伤害,责任如何界定?算法偏见可能让服务机器人对某些人群区别对待。大规模替代人力引发就业焦虑,隐私问题(如家庭机器人的摄像头)也引发担忧。技术层面,如何让机器人理解物理常识(如“玻璃杯易碎”)、实现 lifelong learning(持续学习而不遗忘),仍需突破。
五、未来展望:走向通用与共融
未来十年,智能机器人可能呈现三大趋势:
- 具身智能的突破:大模型与机器人结合,使指令理解与动作生成更通用,出现能完成“收拾房间”、“维修设备”等千种任务的通用机器人。
- 人机协作常态化:无需安全围栏的协作机器人将与人并肩工作,通过意图识别实现“你抬手,我递工具”的默契。
- 社会共生:机器人将作为“新物种”进入社会,需要建立类似交通规则的机器人伦理法规,以及“机器人保险”等新业态。
人工智能机器人不仅是工具,更是人类能力的延伸与镜像。如何在技术创新与人文关怀间找到平衡,将决定这场具身化革命最终是普惠大众,还是加剧分化。而我们每一步的选择,都书写着人机关系的未来。
如若转载,请注明出处:http://www.miaomiocai.com/product/42.html
更新时间:2026-09-21 10:55:58